


动态
【博客】高通AI Hub系列 (2): 模型选择与下载指南
本文介绍在高通 AI Hub 中国站挑选获取 AI 模型的方法,涵盖明确任务需求、规划设备运行时、筛选模型、核查兼容性性能与许可证,区分模型源资产和部署资产,并提供下载检查清单,助力开发者高效规范完成模型选型获取,为后续部署优化做准备。
时间:2026-11-11 09:49:29
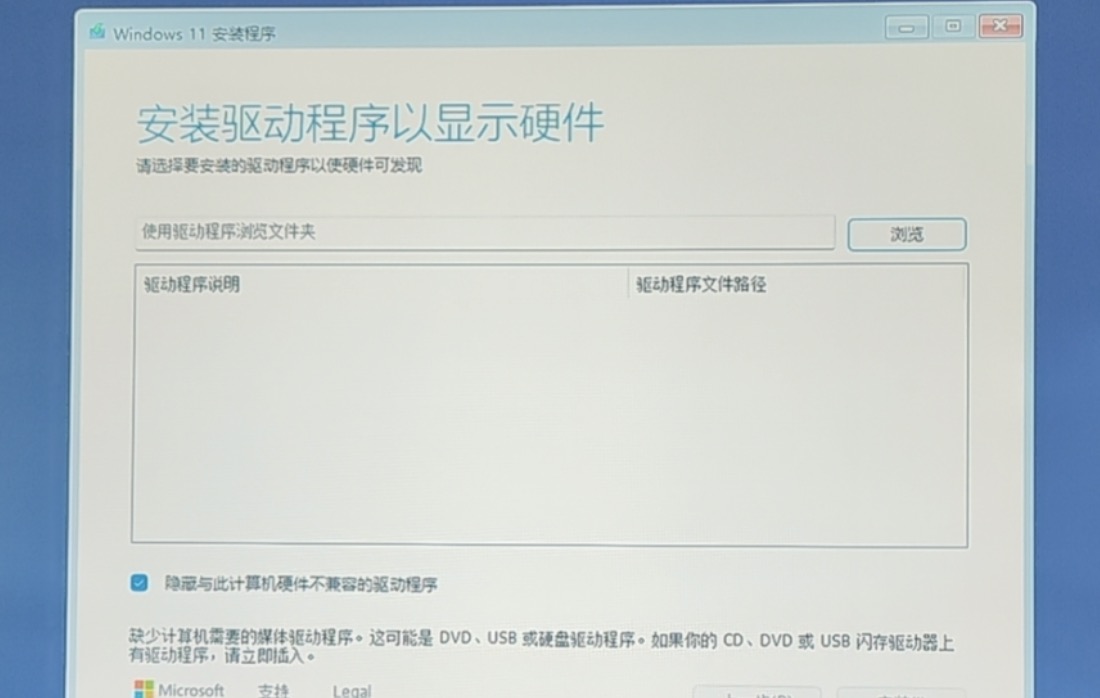
【博客】瑞莎Dragon Q6A安装Windows 11 ARM64:启动与驱动问题排查记录
本文记录瑞莎 Dragon Q6A(QCS6490)安装 Win11 ARM64 踩坑,Ventoy 易启动失败,建议 Rufus 制作启动盘;排查优先验证 RadxaOS,勿随意刷 SPI;安装驱动需开启测试签名并导入证书,装好后关闭自动睡眠。
时间:2026-11-11 09:44:17
【博客】高通平台实测情况分享(1): 设备树
本文对比高通跃龙 IQ-9075 EVK(Ubuntu)与第五代骁龙 8 至尊版参考机(Android),通过 sysfs 脚本采集设备树驱动绑定状态,区分无驱动匹配、依赖阻塞两类未绑定节点,说明镜像驱动栈差异是绑定结果核心原因,并给出 deferred probe 排查要点。
时间:2026-11-11 09:37:24
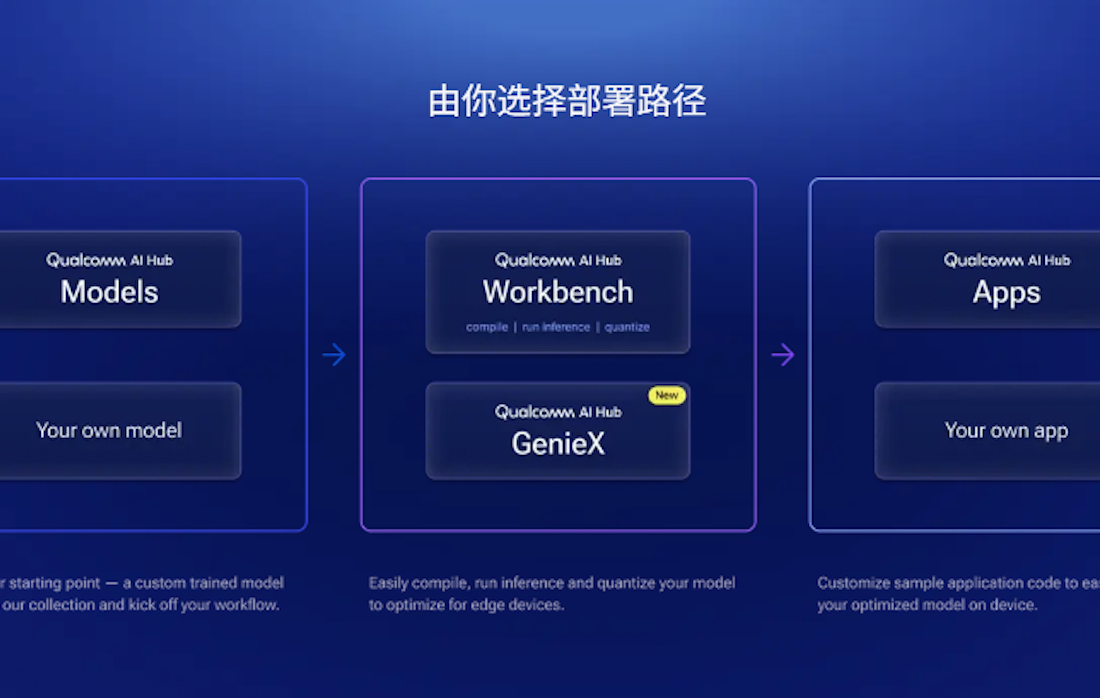
【博客】高通AI Hub系列 (1): 高通AI Hub介绍与入门指南
本文介绍面向国内开发者开放的高通 AI Hub,涵盖四大核心组件,阐述其在模型探索、优化验证、应用集成、端侧生成式 AI 部署的能力,讲解完整开发流程,并对比中国版与全球版差异,帮助开发者建立平台认知。
时间:2026-11-10 09:48:23
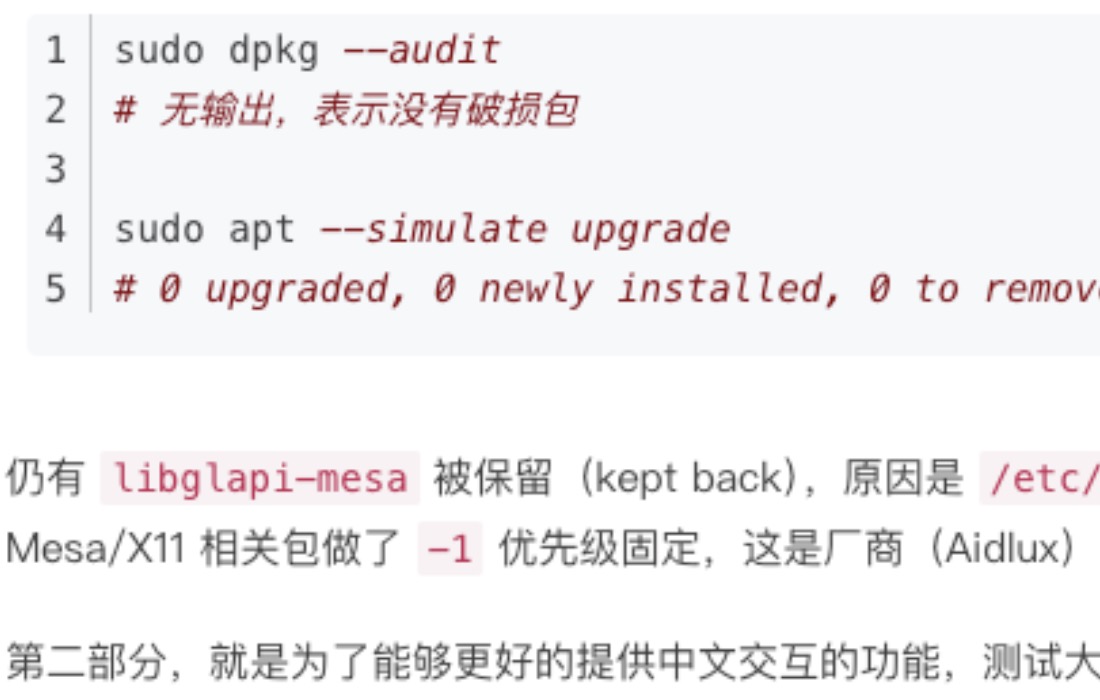
【博客】犀牛派X1入坑小白教程之Ubuntu apt upgrade修复记录
犀牛派 X1(ARM64‑Ubuntu22.04)出现 apt 升级因 kmod 依赖、配置文件冲突失败。文中给出备份、dpkg 强制覆盖、非交互修复依赖的完整解决步骤;还介绍系统中文语言包与 ibus‑libpinyin 输入法部署,提示部分包被厂商策略锁定无需强制升级。
时间:2026-11-10 09:42:26
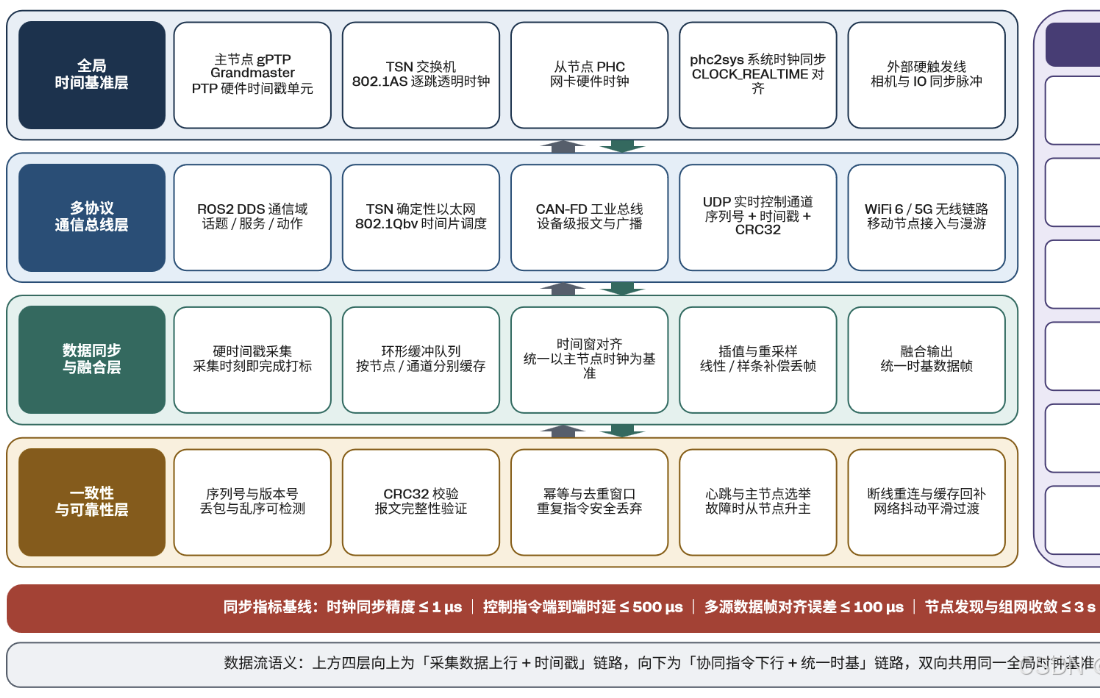
【博客】深化高通Linux开发(5): 多设备协同开发
本文围绕高通 Linux,讲解工业机器人 / ROS 多设备主从协同架构,聚焦 gPTP 时间同步、ROS2 DDS、UDP 实时通道、节点自治降级、主节点选举,配套故障排查与验收方案。
时间:2026-11-10 09:36:25
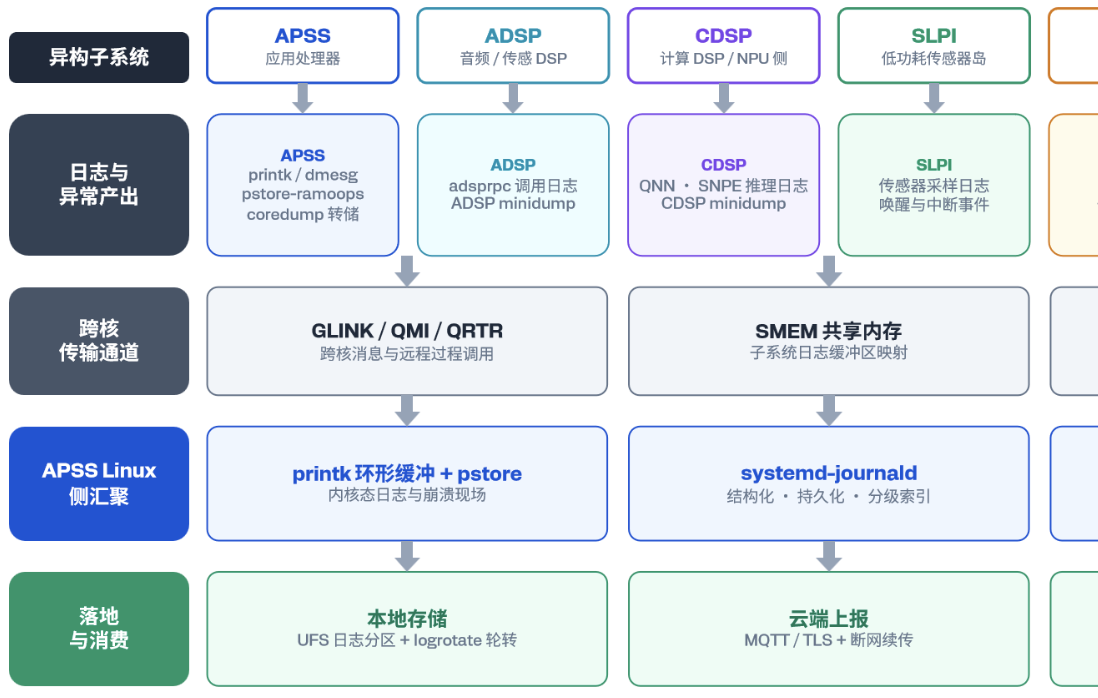
【博客】深化高通Linux开发(4): 系统日志与故障诊断
本文面向高通 Linux 工业机器人、智能相机、ROS 设备,讲解日志故障诊断。针对多子系统、eMMC 寿命、无人值守等约束,介绍跨核汇聚、ramoops、journald、分级过滤上报方案,给出总线、DSP、ROS 等故障定位方法与落地清单。
时间:2026-11-09 10:07:14
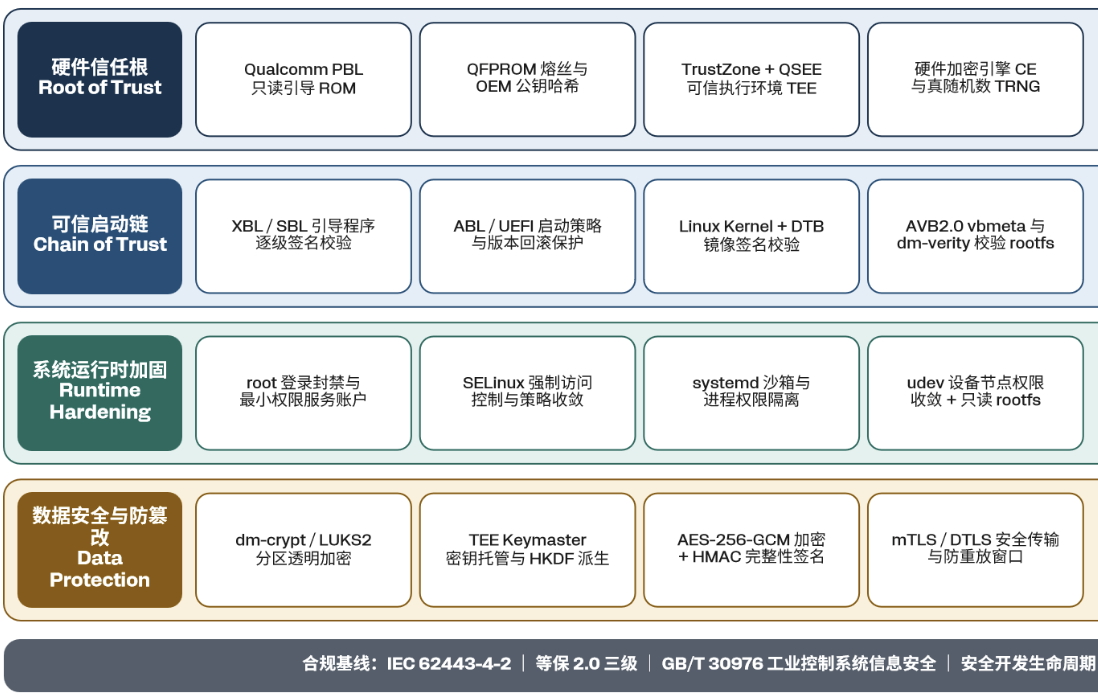
【博客】深化高通Linux开发(3): 嵌入式安全加固开发
本文从威胁模型出发,梳理高通平台从硬件信任根到应用层的全链路安全加固体系,覆盖启动验签、固件防降级、分区加密、运行时权限收敛、数据防篡改防重放、合规审计全环节,明确量产场景安全落地的核心原则。
时间:2026-11-05 09:39:01